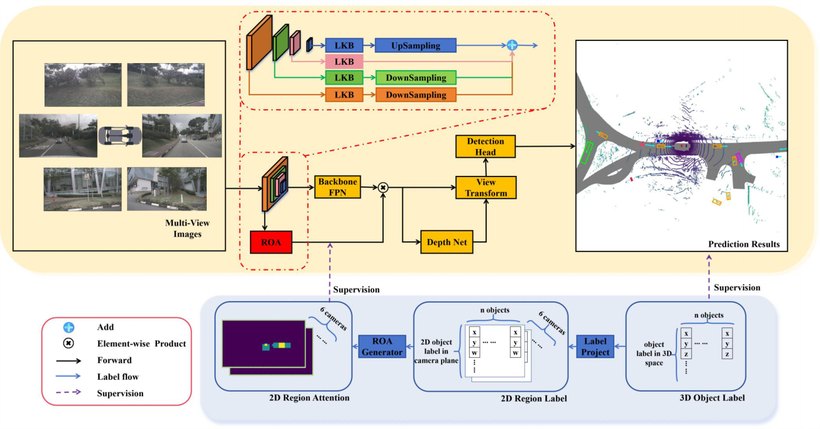
ROA-BEV: 2D Region-Oriented Attention for BEV-based 3D Object Detection
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2025
Jiwei Chen
博士研究生 · Ph.D. Candidate
香港中文大学(深圳)理工学院 · 计算机与信息工程
School of Science and Engineering, The Chinese University of Hong Kong, Shenzhen
图像压缩感知重建 · 自动驾驶三维目标检测 · 自动驾驶 VLA 模型
陈基伟,香港中文大学(深圳)理工学院计算机与信息工程专业博士研究生,师从黄锐教授; 硕士毕业于南京信息工程大学控制科学与工程专业,师从孙玉宝教授;本科为南京信息工程大学自动化专业。
主要研究方向为图像压缩感知重建、自动驾驶场景下的三维目标检测与视觉-语言-动作(VLA)模型。 相关成果发表于 Pattern Recognition、IEEE TIP、IEEE TMM、ECCV、IROS 等期刊与会议,并拥有多项授权与公开专利。 现阶段聚焦面向开放道路的开放世界三维目标检测,以及驾驶场景中异常工况的目标检测与场景语义理解。欢迎学术合作与交流。
基于深度网络的压缩感知图像重建,涵盖生成对抗网络、双路径注意力、记忆增强级联与非局部正则化等方法。
面向 BEV 表征的三维目标检测,以及基于视觉语言模型的开放世界三维目标检测,实现已知与未知物体的三维定位与开放词汇语义描述。
视觉-语言-动作模型在驾驶场景中的算法架构、训练与闭环验证,覆盖数据标注闭环、训练加速、仿真环境验证与强化学习训练。
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2025
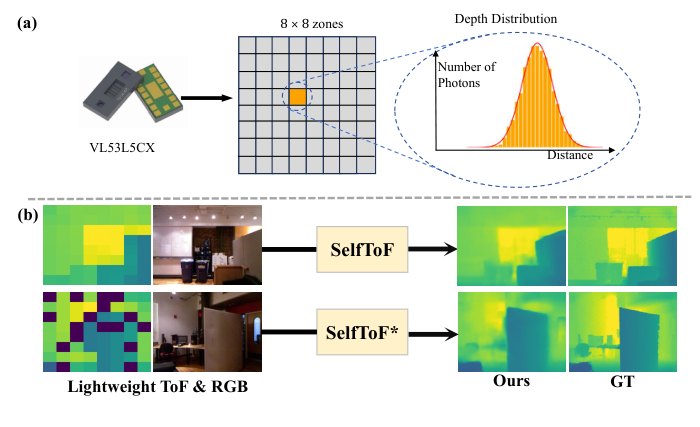
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2025
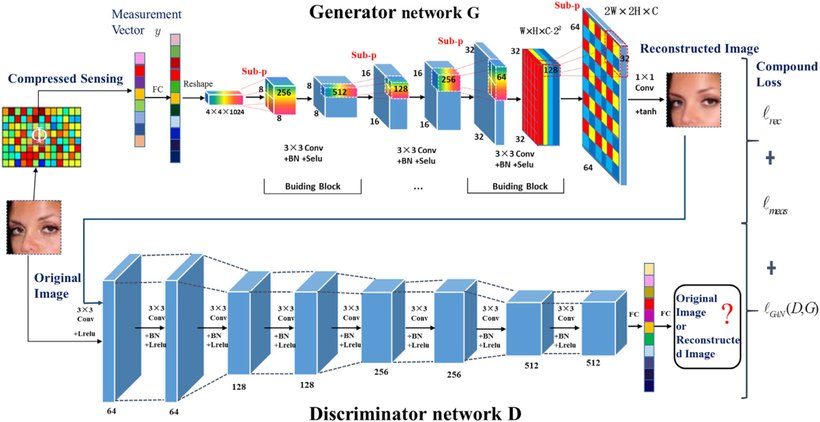
Pattern Recognition (PR), 2020, 98: 107051
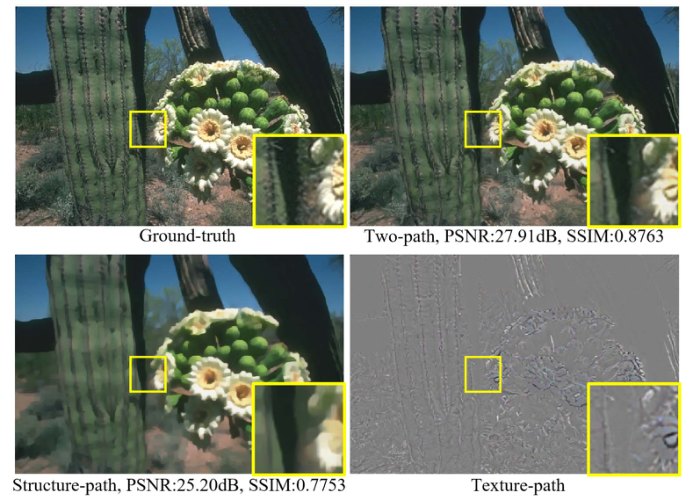
IEEE Transactions on Image Processing (TIP), 2020
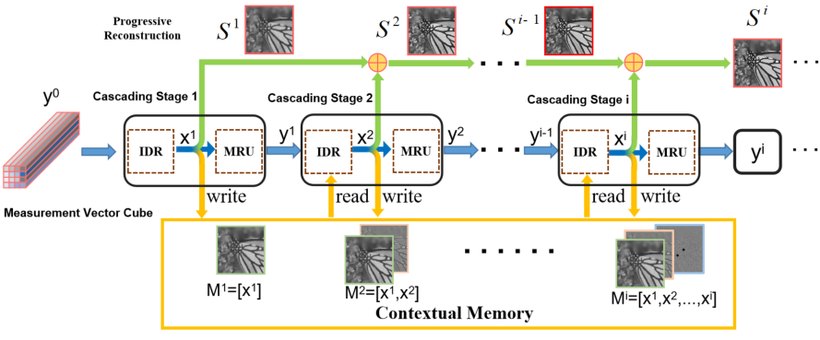
European Conference on Computer Vision (ECCV), 2020
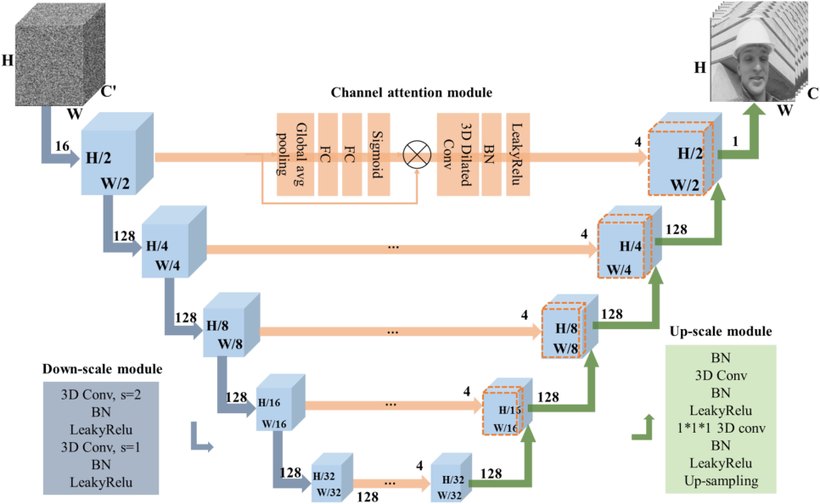
IEEE Transactions on Multimedia (TMM), 2020
Under review at IEEE Transactions on Human-Machine Systems
与福瑞泰克合作的横向项目。作为项目主要技术负责人,负责算法架构搭建与训练, 涵盖数据标注闭环验证、模型训练加速、仿真环境验证与强化学习训练, 并推动算法与企业的落地部署,同时提炼问题以支持后续论文发表。
研究道路环境变更异常识别,完成算法实现与可视化,达到项目对应指标。